
Quellenbasierte Bow-Tie-Vollsimulation auf Basis des OSHA-Unfallberichts vom 17.05.1989: 8 Ursachen, 8 präventive, 8 schadensbegrenzende Barrieren, 8 Folgen, 6 Eskalationsfaktoren, 8 Kontrollen und 12 konkret abgeleitete Maßnahmen mit Verantwortlichen, Terminen und Wirksamkeitsnachweisen. Historische Fakten und didaktische Soll-Analyse getrennt.
Bow-Tie AI · Tool
Öffentliches Beispiel · schreibgeschützt
Bow-Tie-
Analyseblatt
Gefahr / Gefahrenquelle: Mechanische Bewegungsenergie des Industrieroboters in einer automatisierten Bearbeitungszelle; Quetschstelle zwischen Roboter und Mehrspindel-Bohrmaschine
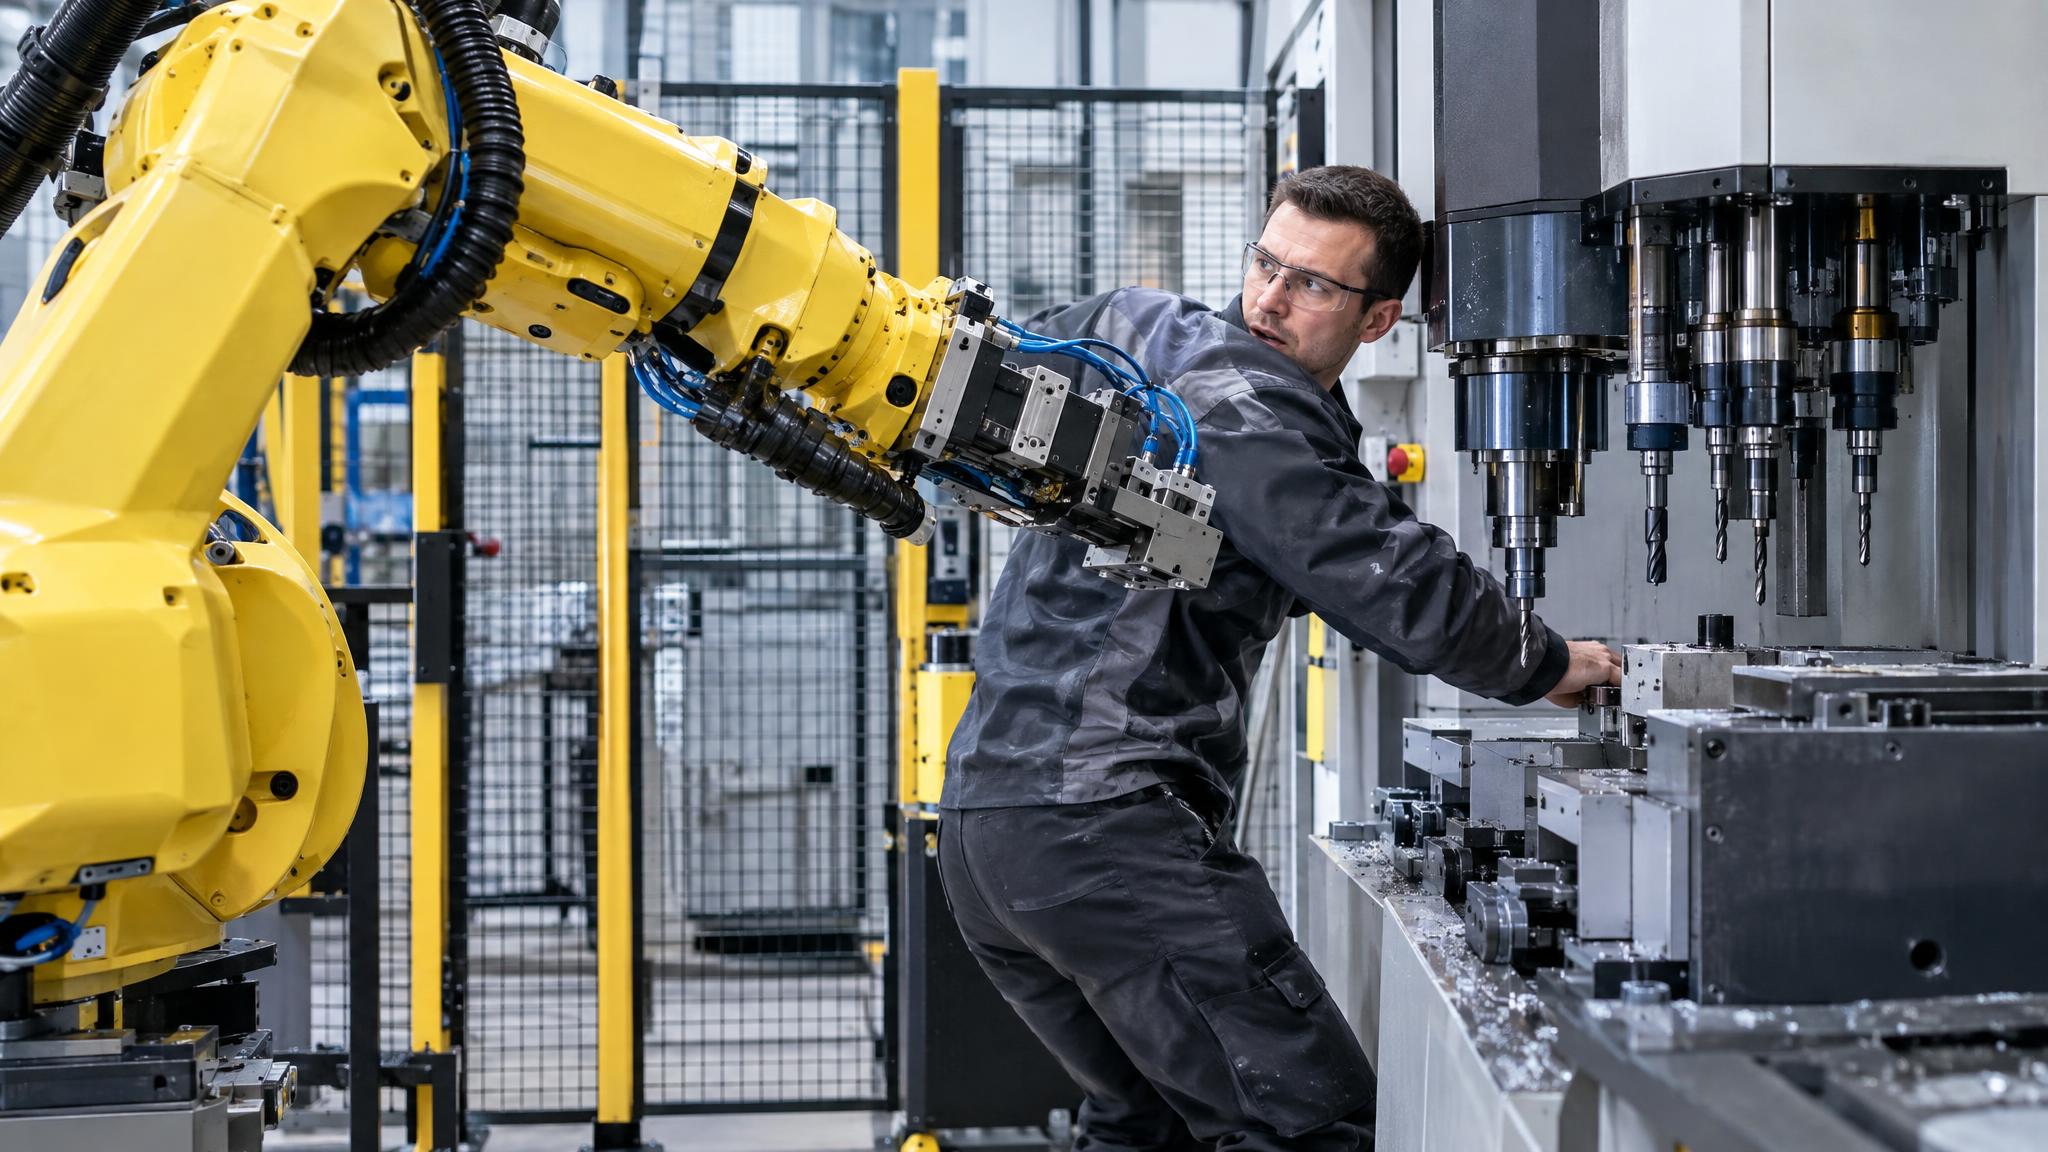
Top-Event (Kontrollverlust): Industrieroboter startet bei einer Störbeseitigung unerwartet und bewegt sich im besetzten Gefahrenraum gegen eine Bohrmaschine
Beeinträchtigung / Schaden: Person wird zwischen Roboter und Bohrmaschine eingeklemmt; schwerste bis tödliche Verletzung. Historischer Referenzfall: tödlicher Unfall am 17.05.1989.
Top-Event (Kontrollverlust): Industrieroboter startet bei einer Störbeseitigung unerwartet und bewegt sich im besetzten Gefahrenraum gegen eine Bohrmaschine
Beeinträchtigung / Schaden: Person wird zwischen Roboter und Bohrmaschine eingeklemmt; schwerste bis tödliche Verletzung. Historischer Referenzfall: tödlicher Unfall am 17.05.1989.
Analyst / Team: QUALITY LXP – interdisziplinäres fiktives Safety-Team (Konstruktion, Fertigung, Instandhaltung, EHS, Qualität)
Datum / Revision: 2026-10-25
Umfang: 8 Bedrohungen · 8+8 Barrieren · 8 Konsequenzen
Datum / Revision: 2026-10-25
Umfang: 8 Bedrohungen · 8+8 Barrieren · 8 Konsequenzen
Bow-Tie-Diagramm
Bedrohungen (Threats)
▸ U1 | Dokumentierter Unfallauslöser: Teile waren an der Bohrmaschine nicht korrekt an Positionsschaltern angelegt; Korrektur der Lage aktivierte Roboterbewegung.
▸ U2 | Dokumentierter Schutzmangel: ursprünglich verriegelte Zugangstore waren beschädigt, abgebaut und nicht wieder eingesetzt.
▸ U3 | Dokumentierte Zugangsbedingung: Mitarbeiter betrat den Roboterbereich ohne ausreichende Sicherung gegen Bewegung.
▸ U4 | Dokumentierte Steuerungssituation: Stopp- und Hold-Bedienlogik war nicht eindeutig gegen ungewollte Wiederfreigabe abgesichert.
▸ U5 | Szenarioannahme für heutige Systemanalyse: mögliche Umgehung von Schutzfunktionen bei Instandhaltungsarbeiten; im Originalfall nicht zusätzlich bestätigt.
▸ U6 | Szenarioannahme: mangelhafte Verifikation der Wechselwirkung Werkstücksensor – Roboterfreigabe – sicherer Zugang.
▸ U7 | Szenarioannahme: Wiederanlauf nach Quittierung ohne geprüfte Anwesenheitsfreiheit.
▸ U8 | Szenarioannahme: organisatorischer Druck, Produktionsunterbrechung kurzfristig zu beheben.
Präventive Barrieren
▸ P1 | Geprüfte sichere Störbeseitigungsprozedur: keine automatische Fahrfreigabe allein durch Positionssignal | adressiert Fehlerhaft positionierte Werkstücke an den Abfrageschaltern aktivieren nach manueller Korrektur automatisch den Robotertakt | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P2 | Wiederherstellung und Validierung verriegelter trennender Schutzeinrichtungen mit Überwachung | adressiert Verriegelte Zugangstore sind entfernt oder überbrückt | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P3 | Gesicherter Zugang mit Energieisolierung, Verriegelung und kontrolliertem Freigabeprozess | adressiert Person betritt während einer Störung die Roboterzelle | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P4 | Funktionsbeschreibung und unabhängige Prüfung der Betriebsarten, Stoppfunktionen und Wiederanlaufbedingungen | adressiert Fehlbedienung oder uneinheitliches Stop-/Hold-Verständnis | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P5 | Kontrollplan mit Sperrlogik und sofortiger Reparatur bei Sicherheitsmangel | adressiert Beschädigte Schutzeinrichtung bleibt trotz Inspektion im Betrieb | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P6 | Sicherheitsbewertung von Bewegungshülle, Quetschstellen und Mindestabständen | adressiert Anfahr- und Einzugsbewegung erzeugt Quetschstelle zur Bohrmaschine | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P7 | Praktische Unterweisung mit Kompetenznachweis, Freigabe und Vier-Augen-Prüfung bei Sonderfällen | adressiert Störungsbeseitigung wird unter Zeitdruck ohne Gefahrenfreischaltung vorgenommen | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
▸ P8 | Lockout/Tagout mit Trennstellenliste und Prüfung auf Energiefreiheit | adressiert Beim Zutritt bleibt gespeicherte elektrische/pneumatische Energie verfügbar | Soll-Barriere, Wirksamkeit per dokumentiertem Test nachweisen
TOP-EVENT · KONTROLLVERLUST
Industrieroboter startet bei einer Störbeseitigung unerwartet und bewegt sich im besetzten Gefahrenraum gegen eine Bohrmaschine
Gefahr / AusgangssituationMechanische Bewegungsenergie des Industrieroboters in einer automatisierten Bearbeitungszelle; Quetschstelle zwischen Roboter und Mehrspindel-Bohrmaschine
Reaktive Barrieren
▸ R1 | Roboter bei Zugangsöffnung automatisch in einen sicheren Zustand führen; nur als zusätzliche Folgensperre, niemals Ersatz für sicheren Zutritt.
▸ R2 | Sichere Abschaltung der Antriebe im Fehlerfall, aus Sicherheitsanforderungsanalyse abzuleiten und zu validieren.
▸ R3 | Nach Unfall automatische Sperre des Wiederanlaufs, solange Zugang offen oder Resetbedingung unerfüllt.
▸ R4 | Geeignete Not-Halt-Stellen in erreichbaren Bereichen; Rettung und Eingriff nur nach sicherer Energiefreischaltung.
▸ R5 | Dokumentierter Rettungs- und Befreiungsplan für konkrete Quetschstelle einschließlich Ersthelferkommunikation.
▸ R6 | Schichtübergreifende Quarantäne aller baugleichen Zellen bis Prüfnachweise vorliegen.
▸ R7 | Sofortige Erfassung von Beinaheereignissen und Einleitung standortübergreifender Sicherheitsprüfung.
▸ R8 | Wiederinbetriebnahme ausschließlich mit unabhängiger Freigabe durch befähigte Rollen.
Konsequenzen
▸ K1 | Direkte Quetschverletzung zwischen Robotergreifer und Bohrmaschine; historisch tödlicher Ausgang dokumentiert.
▸ K2 | Weitere Verletzung bei unsachgemäßem Rettungsversuch durch unerwartete Folgebewegung.
▸ K3 | Gefährdung einer zweiten Person bei Wiederanlauf trotz ungeräumter Roboterzelle.
▸ K4 | Anlagenstillstand und Absperrung zur Unfalluntersuchung.
▸ K5 | Nachrüstung/Neuvalidierung des Schutzkonzepts wird erforderlich.
▸ K6 | Folgegefährdung bei ähnlichen Zellen mit gleicher Steuerungslogik.
▸ K7 | Psychische Belastung des Teams nach schwerem Unfall (allgemeine mögliche Folge, kein historischer Einzelbeleg).
▸ K8 | Rechtliche, organisatorische und wirtschaftliche Konsequenzen für Betreiber und Hersteller (allgemeine mögliche Folge).
Eskalationsfaktoren – was schwächt eine Barriere?
| Eskalationsfaktor | Eskalationsfaktor-Barriere | Seite |
|---|---|---|
| Beschädigte oder demontierte Zugangsverriegelung; historisch dokumentiert | Sperrpflicht für Schutzmängel mit nachweislicher Freigabe durch Konstruktion und EHS | links (präventiv) |
| Werkstücksensor wird durch manuelles Richten ausgelöst; historisch dokumentiert | Sicherheitsgerichtete Verknüpfung Werkstücksignal und Anwesenheits-/Türstatus mit Validierung | links (präventiv) |
| Unübersichtliche Stopp-/Hold-Zustände; aus dem Unfallbericht abgeleitete sicherheitstechnische Fragestellung | Betriebsartenprüfung und unabhängige sichere Wiederanlaufverriegelung | links (präventiv) |
| Unsichere Rettung mit Risiko einer erneuten Maschinenbewegung; hypothetisches Eskalationsszenario | Freischalt- und Bergungskonzept plus praktische Übung | rechts (reaktiv) |
| Verzögerte Alarmierung oder fehlende Ersthilfe; hypothetisches Eskalationsszenario | Notfallalarmierung und definierte Rettungskette pro Schicht | rechts (reaktiv) |
| Gemeinsamer sicherheitsrelevanter Steuerungsfehler in baugleichen Zellen; hypothetisch | Temporäre Betriebssperre, Flottenprüfung und Änderungsfreigabe | rechts (reaktiv) |
Übergreifende Sicherungsmaßnahmen
▸ S1 | Kontrollpunkt vor Schichtstart: Schutztür, Verriegelung, Not-Halt und Restart-Sperre nach dokumentiertem Testplan prüfen.
▸ S2 | Audit-Trail: Sicherheitsanforderung → konkrete Barriere → Testfall → Ergebnis → Abweichung → Freigabe.
▸ S3 | Vor jeder Störbeseitigung Gefährdungsart, Energietrennung und Freigabe zuständiger Rolle dokumentieren.
▸ S4 | Nach Umbauten/Steuerungsänderungen erneute Risikobeurteilung und Sicherheitsvalidierung durchführen.
▸ S5 | Schulungsnachweis: Bedienende demonstrieren richtigen Zugang, Energieisolierung und Neustartkontrolle.
▸ S6 | Monatlicher Review: überfällige Schutzmängel, Umgehungsversuche, Beinaheereignisse und Abstellfristen.
▸ S7 | Fallübergreifende Lessons Learned in FMEA, Betriebsanweisung und Instandhaltungscheckliste übertragen.
▸ S8 | Belege strikt unterscheiden: OSHA-Fakten vs. didaktische Maßnahmenplanung.
Bow-Tie-Analyse (Barrieren-basiertes Risikomanagement) · Gefahr → Top-Event → Bedrohungen/Barrieren → Konsequenzen → Eskalationsfaktoren → Maßnahmen22.11.2026
Bow-Tie · Maßnahmen und Abschluss
Top-Event: Industrieroboter startet bei einer Störbeseitigung unerwartet und bewegt sich im besetzten Gefahrenraum gegen eine Bohrmaschine
Abgeleitete Maßnahmen zur Barrieren-Verbesserung
| Maßnahme | Kategorie | Verantwortlich | Termin | Status |
|---|---|---|---|---|
| M01 | Geprüfte sichere Störbeseitigungsprozedur: keine automatische Fahrfreigabe allein durch Positionssignal. Auslöser: Fehlerhaft positionierte Werkstücke an den Abfrageschaltern aktivieren nach manueller Korrektur automatisch den Robotertakt. Wirksamkeitsnachweis: Sicherheitsvalidierung: Positionssignal allein darf bei geöffnetem Zugang keine Roboterbewegung auslösen. | Vorbeugende Maßnahme | Steuerungstechnik | 2026-11-06 | Vorgeschlagen |
| M02 | Wiederherstellung und Validierung verriegelter trennender Schutzeinrichtungen mit Überwachung. Auslöser: Verriegelte Zugangstore sind entfernt oder überbrückt. Wirksamkeitsnachweis: Nachweis: alle Türen getestet, Öffnen führt zum sicheren Zustand; kein Wiederanlauf. | Vorbeugende Maßnahme | Konstruktion Maschinensicherheit | 2026-11-03 | Vorgeschlagen |
| M03 | Gesicherter Zugang mit Energieisolierung, Verriegelung und kontrolliertem Freigabeprozess. Auslöser: Person betritt während einer Störung die Roboterzelle. Wirksamkeitsnachweis: Beobachtete Störbeseitigung: 100% freigegebene Zugänge nach festgelegtem Verfahren. | Vorbeugende Maßnahme | Betriebsleitung | 2026-11-10 | Vorgeschlagen |
| M04 | Funktionsbeschreibung und unabhängige Prüfung der Betriebsarten, Stoppfunktionen und Wiederanlaufbedingungen. Auslöser: Fehlbedienung oder uneinheitliches Stop-/Hold-Verständnis. Wirksamkeitsnachweis: Testfälle für Stopp/Hold/Reset dokumentiert; keine unerwartete Bewegungsfreigabe. | Vorbeugende Maßnahme | Functional Safety | 2026-11-17 | Vorgeschlagen |
| M05 | Kontrollplan mit Sperrlogik und sofortiger Reparatur bei Sicherheitsmangel. Auslöser: Beschädigte Schutzeinrichtung bleibt trotz Inspektion im Betrieb. Wirksamkeitsnachweis: Stichprobe an allen Roboterzellen: keine überfälligen Schutzmängel. | Vorbeugende Maßnahme | Instandhaltungsleitung | 2026-11-13 | Vorgeschlagen |
| M06 | Sicherheitsbewertung von Bewegungshülle, Quetschstellen und Mindestabständen. Auslöser: Anfahr- und Einzugsbewegung erzeugt Quetschstelle zur Bohrmaschine. Wirksamkeitsnachweis: Dokumentierte Abnahme durch Sicherheitsfachkraft und integrative Funktionstests. | Vorbeugende Maßnahme | Maschinenkonstruktion | 2026-11-20 | Vorgeschlagen |
| M07 | Praktische Unterweisung mit Kompetenznachweis, Freigabe und Vier-Augen-Prüfung bei Sonderfällen. Auslöser: Störungsbeseitigung wird unter Zeitdruck ohne Gefahrenfreischaltung vorgenommen. Wirksamkeitsnachweis: Praktische Beobachtung von fünf repräsentativen Störfällen pro Schicht. | Vorbeugende Maßnahme | Produktionsleitung | 2026-11-27 | Vorgeschlagen |
| M08 | Lockout/Tagout mit Trennstellenliste und Prüfung auf Energiefreiheit. Auslöser: Beim Zutritt bleibt gespeicherte elektrische/pneumatische Energie verfügbar. Wirksamkeitsnachweis: Probe: vollständige Trennung und Test auf Nullenergie an allen Gefahrenstellen. | Vorbeugende Maßnahme | Instandhaltung | 2026-11-06 | Vorgeschlagen |
| M09 | Sicherer Stopp bei Schutztüröffnung und erreichbare geprüfte Not-Halt-Bedieneinrichtungen. Auslöser: Roboter trifft Person im gemeinsamen Bewegungsraum. Wirksamkeitsnachweis: Mess- und Funktionstest: sichere Zustandsreaktion nach definiertem Testplan. | Schadensbegrenzung | Functional Safety | 2026-11-17 | Vorgeschlagen |
| M10 | Standortbezogener Rettungsplan für Roboterzellen, Einsatzeinweisung und Übung. Auslöser: Eingeklemmte Person kann nicht rasch befreit werden. Wirksamkeitsnachweis: Dokumentierte Rettungsübung; sichere Befreiung ohne zusätzliche Gefährdung. | Schadensbegrenzung | Arbeitssicherheit | 2026-12-04 | Vorgeschlagen |
| M11 | Quittier-/Reset-Konzept außerhalb des Gefahrenbereichs mit Sichtkontrolle und Warnung. Auslöser: Nach der Störung erfolgt Wiederanlauf bei Person in der Zelle. Wirksamkeitsnachweis: 100% Testfälle: kein automatischer Wiederanlauf nach Schutzkreis-Reset. | Sicherungsmaßnahme | Automatisierung | 2026-11-24 | Vorgeschlagen |
| M12 | Validierungsdossier inklusive Anforderungs-, Test- und Abweichungsnachweisen sowie Review. Auslöser: Konstruktive Wirksamkeit der neuen Barrieren bleibt unbewiesen. Wirksamkeitsnachweis: Signierte Prüfmatrix, keine offenen sicherheitskritischen Abweichungen. | Sicherungsmaßnahme | Qualitätsmanagement | 2026-12-11 | Vorgeschlagen |
Abschluss
Ergebnis: 12 Maßnahmen · 0 erledigt
Analyst / Unterschrift: QUALITY LXP – interdisziplinäres fiktives Safety-Team (Konstruktion, Fertigung, Instandhaltung, EHS, Qualität)
Datum / Revision: 2026-10-25
Bow-Tie-Risikoanalyse AI · Maßnahmen / Abschluss2 / 2 · 22.11.2026